02@LeDummy——逆运动学
2026年9月30日 · 2344 字 · 5 分钟 具身智能 LeDummy
逆运动学解决的问题与正运动学相反:已知末端参考点的位置和朝向,求六个关节应取的角度。
Dummy 当前固件使用的是解析法。它利用这台机械臂确定的几何结构,直接通过三角函数和旋转矩阵产生候选关节角,而不是从一个初始姿态出发反复迭代逼近目标。
本文仍以当前固件的 SolveIK() 为准。正运动学
中已经建立过坐标系、home 和连杆向量,本文直接从目标位姿开始:
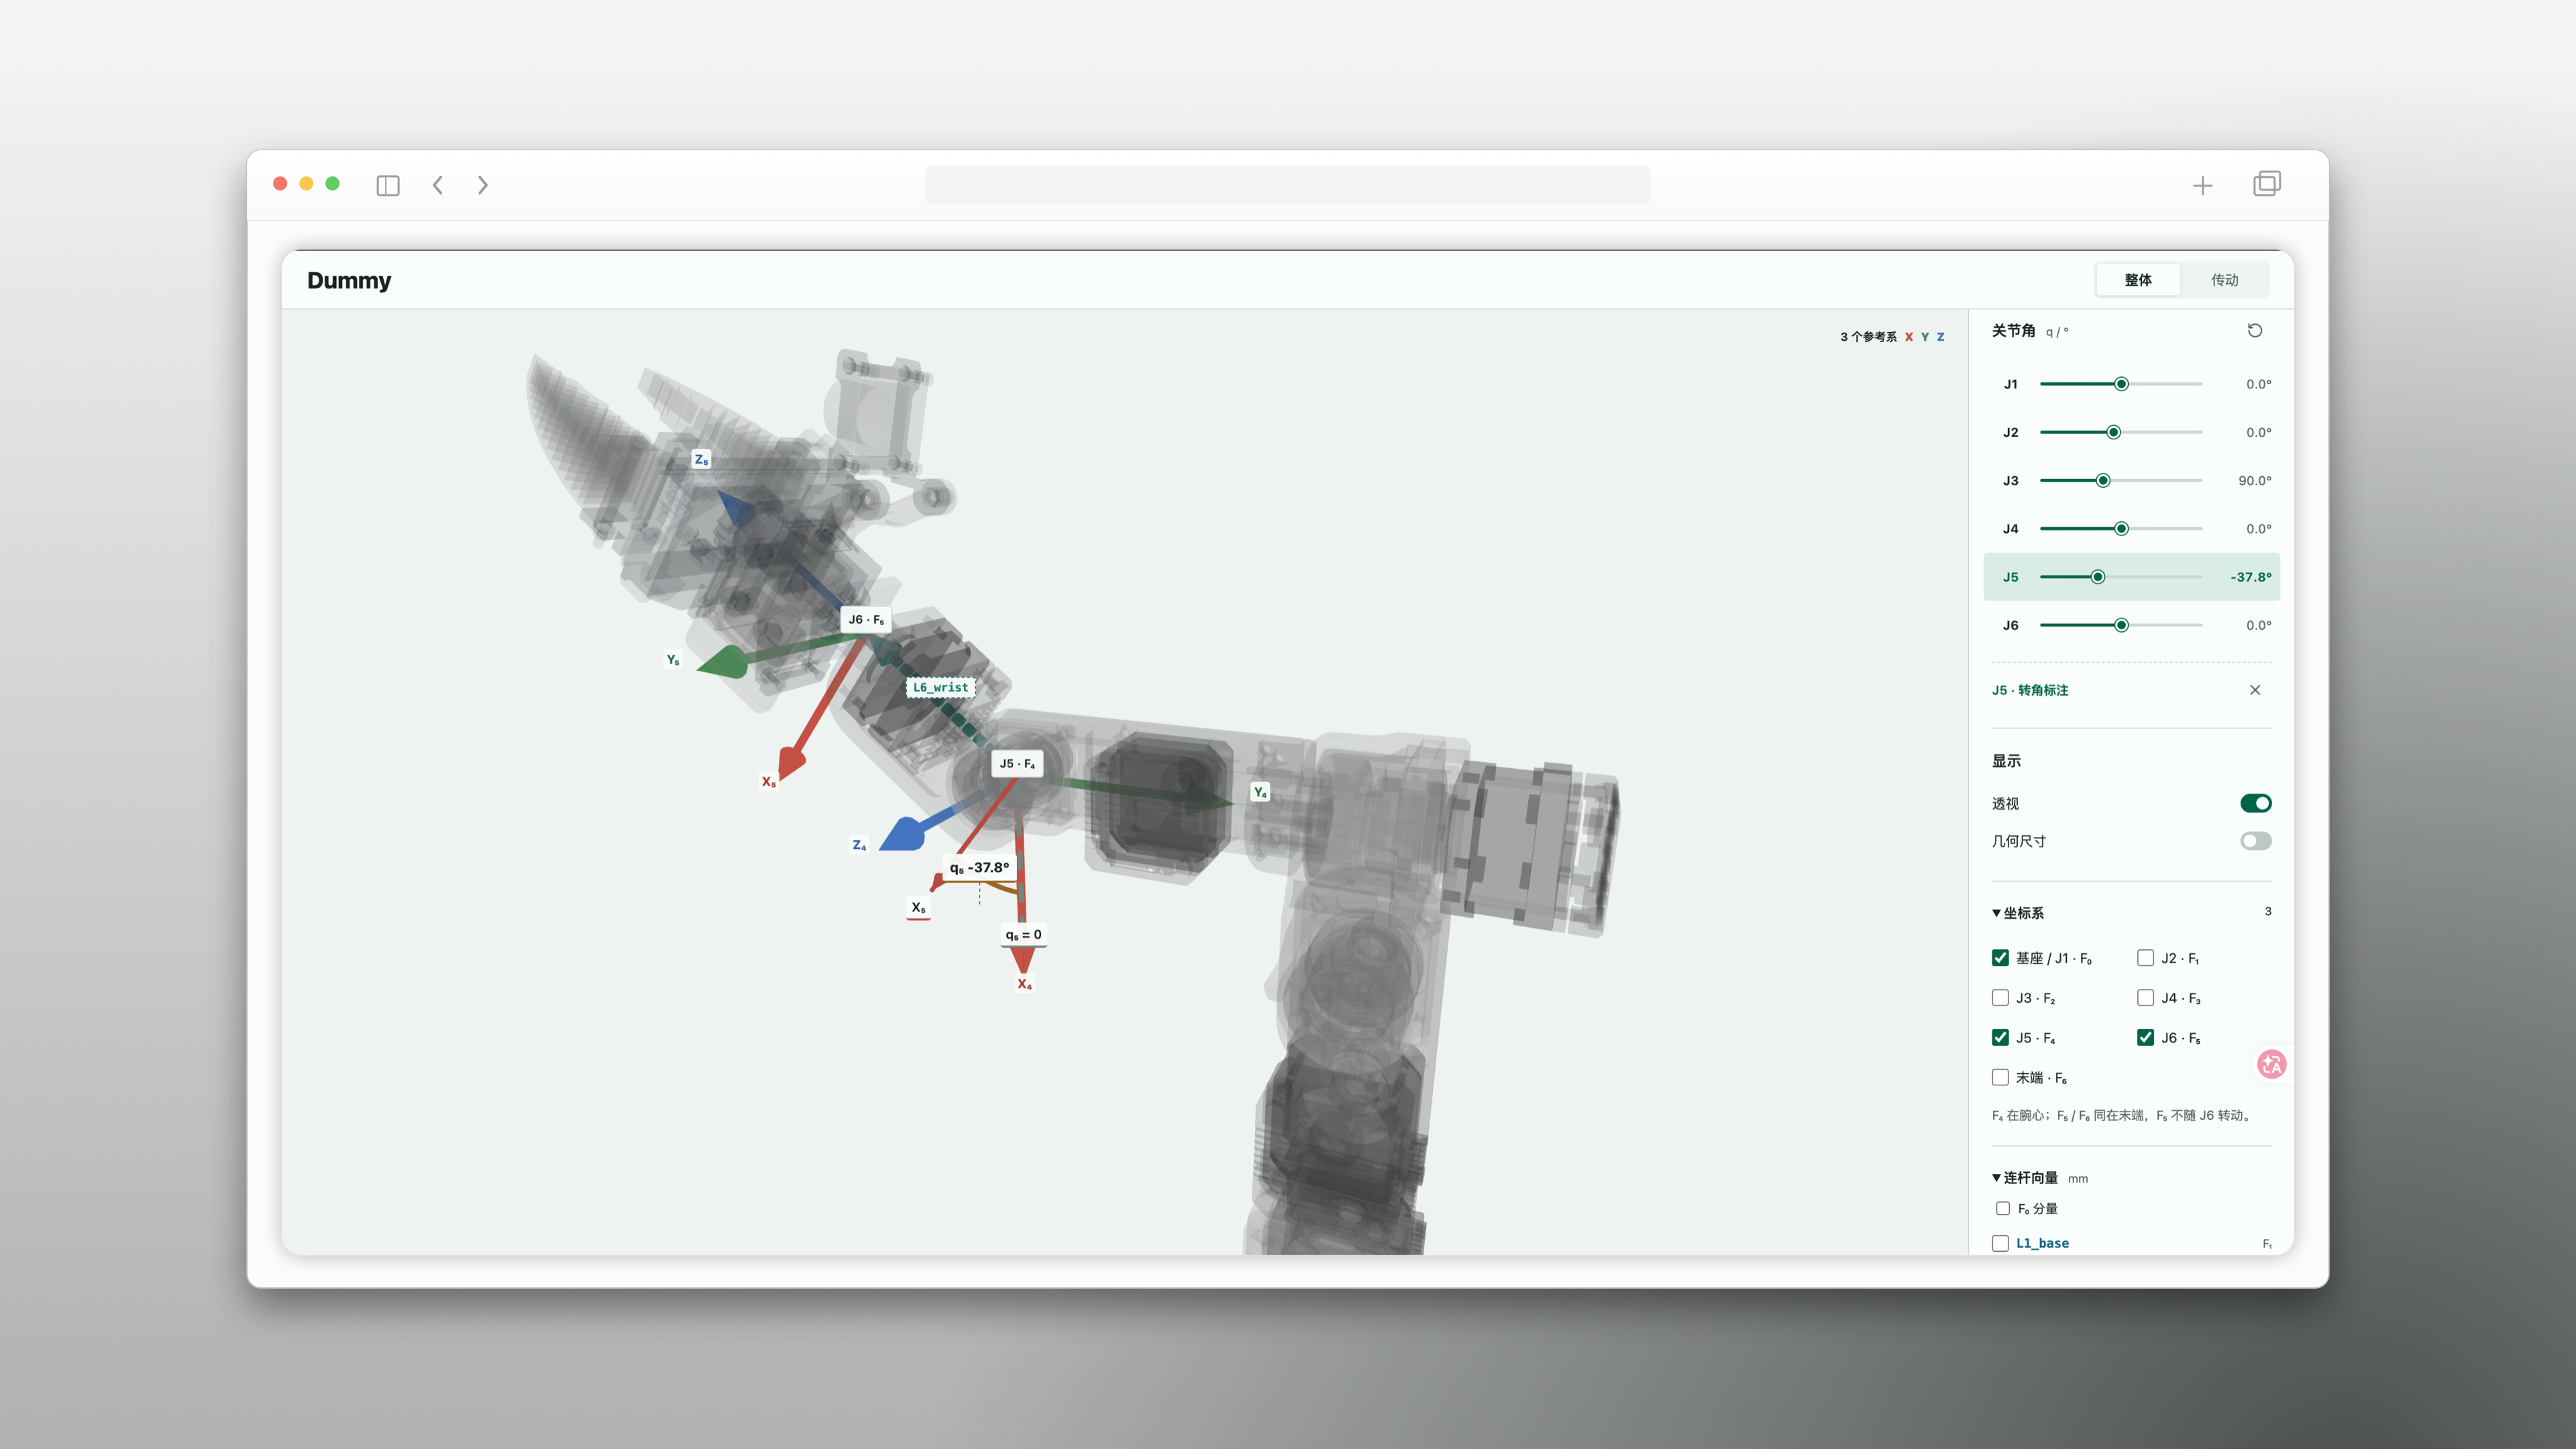
以下是 Dummy 结构与运动学的可视化展示:独立打开交互模型 。
1. 六轴拆分
Dummy 的逆解并不是一次同时解六个角度。它先根据目标末端位姿求出腕心,再拆成两部分:
- J1、J2、J3 决定腕心的位置。
- J4、J5、J6 决定腕心之后的末端朝向。
这个拆分成立,是因为固件将腕心到末端参考点的长度写为局部向量:
因此,已知目标末端位置和朝向后,可以沿末端局部 Z 轴回退:
$\mathbf p_w$ 就是腕心。前三轴只需将它送到正确位置;后三轴只需把末端转到正确姿态。
2. 腕心位置:J1、J2、J3
2.1 J1 先确定腕心方位
将腕心投影到基座 XY 平面,J1 的一支解为:
另一支与其相差 $\pi$。这不是末端的朝向,而是腕心相对于 J1 转轴的方位。
确定 J1 后,固件把腕心转换到 $F_1$,并减去基座到肩部的固定偏置 L1_base。余下的 J2/J3 问题就落在一个平面三角形中:肩点 S、肘点 E、腕心 W。
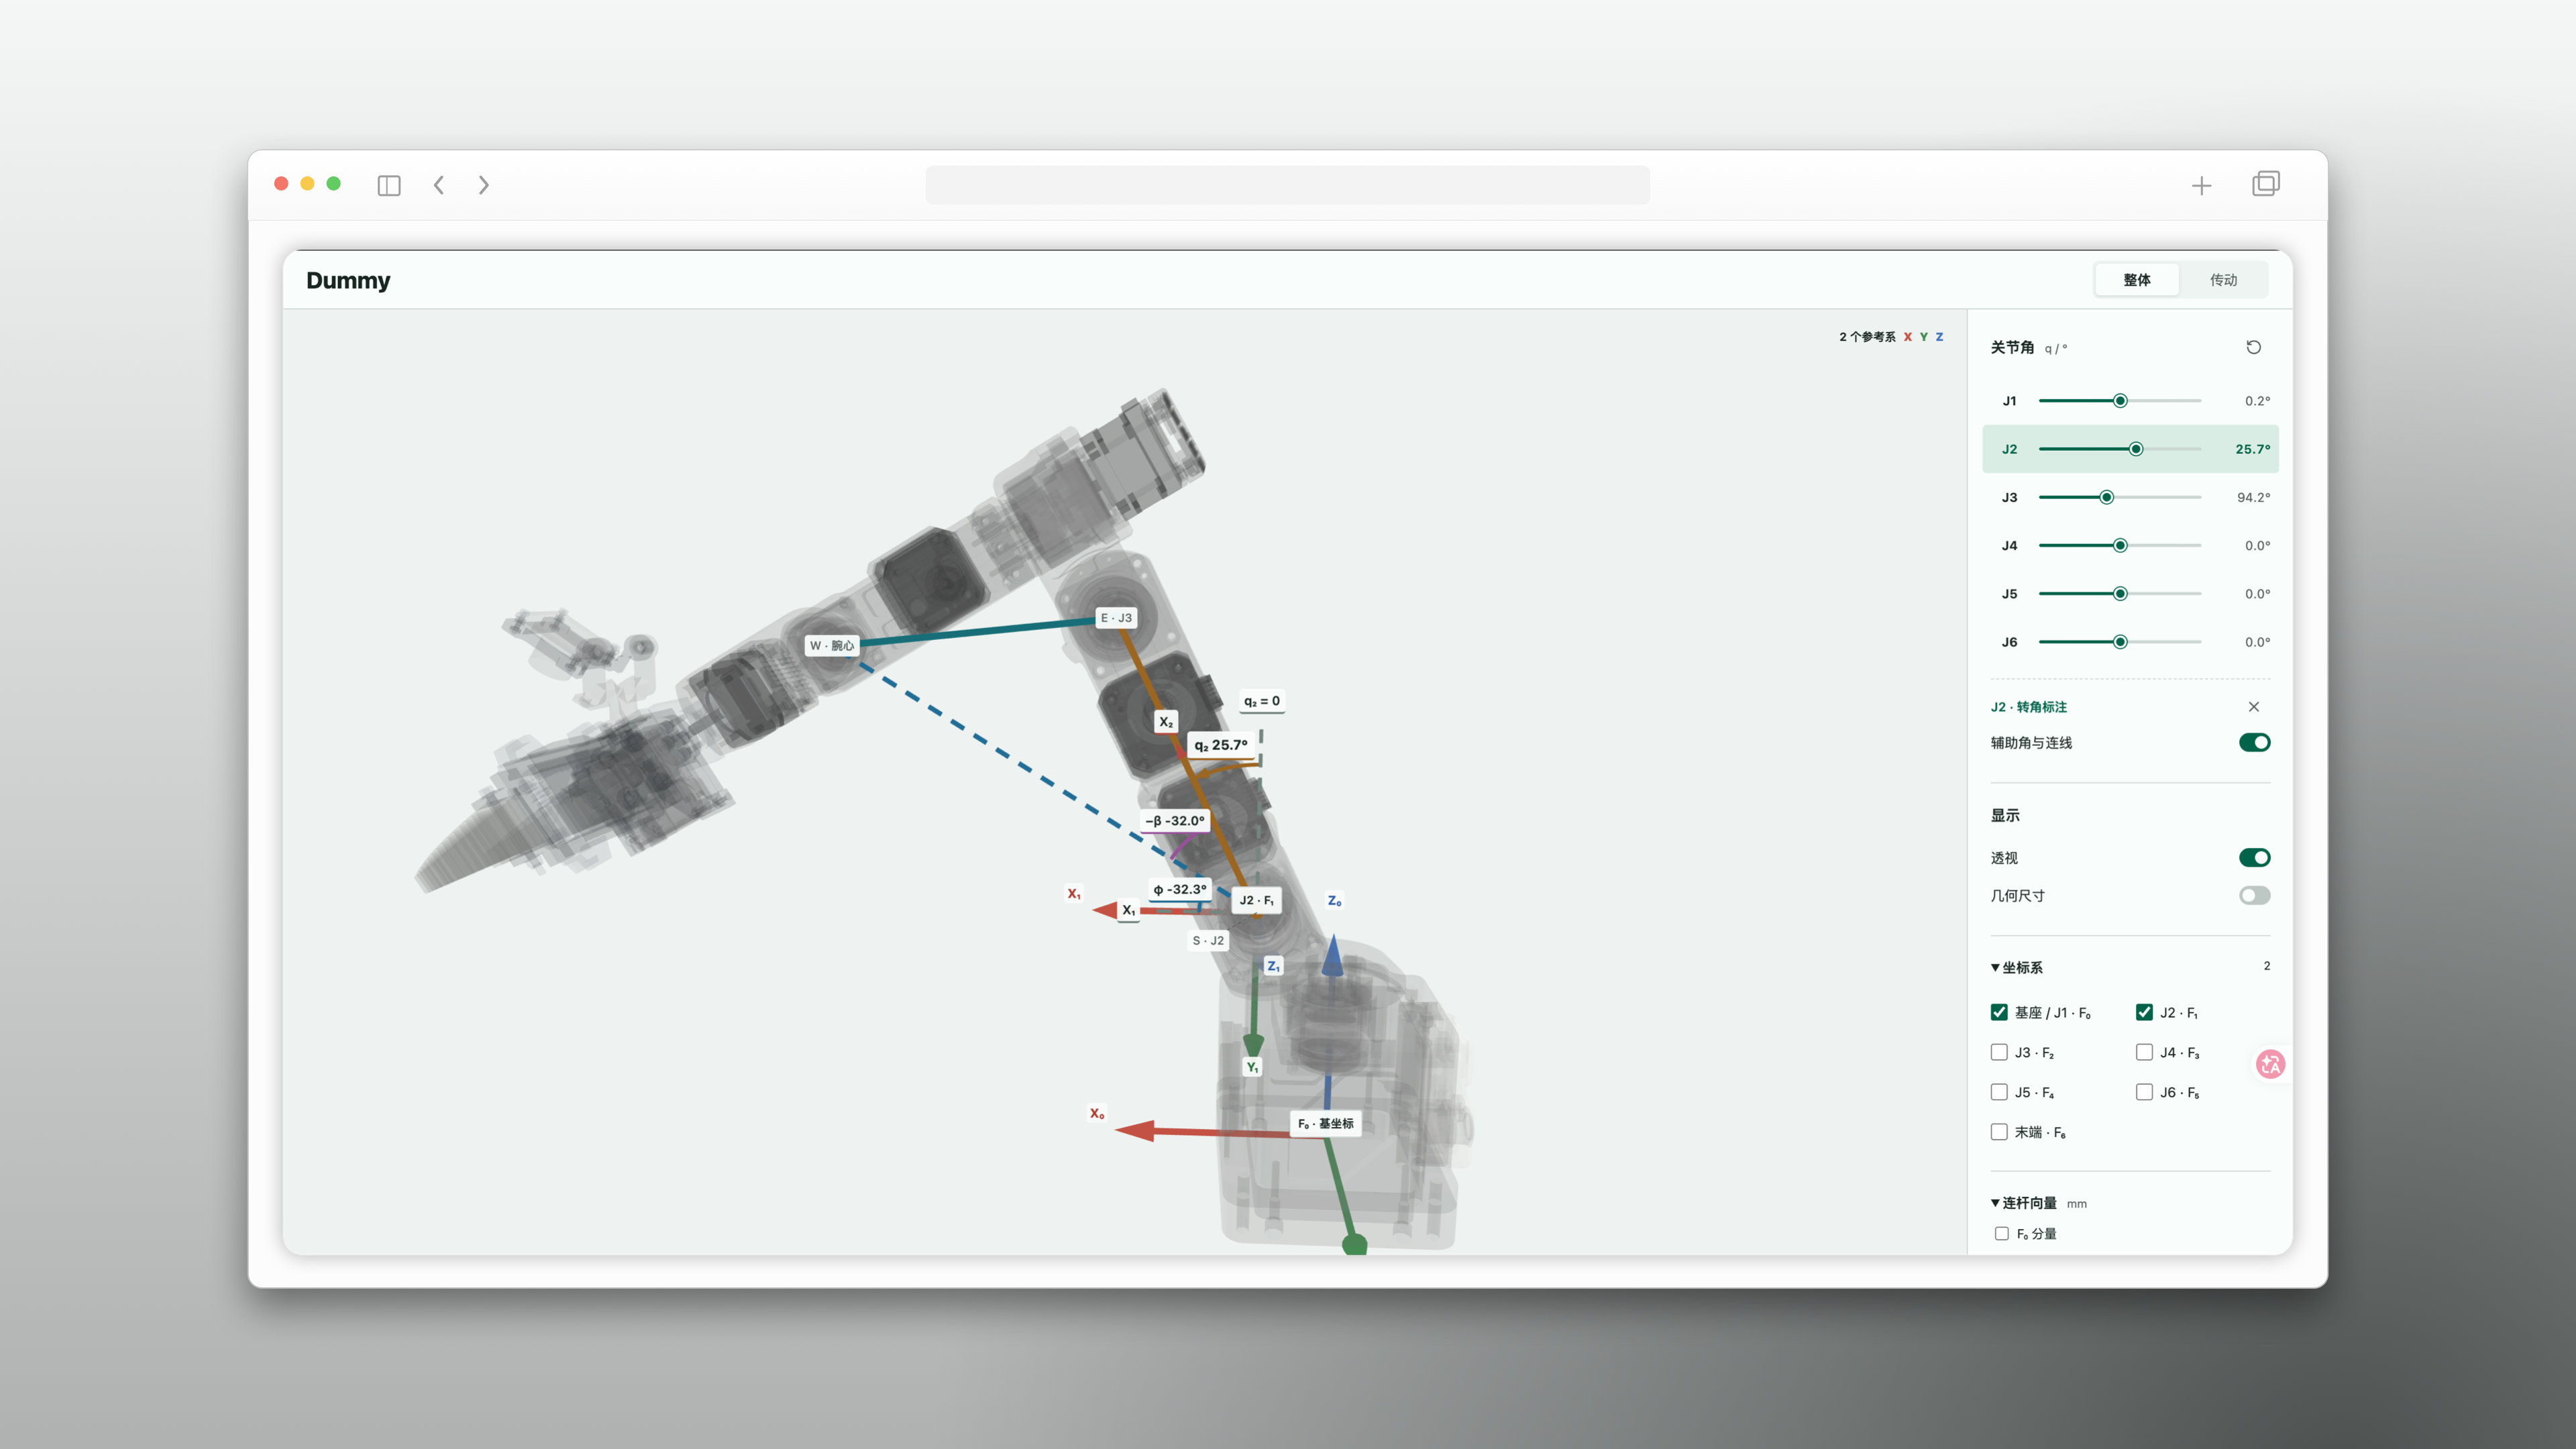
2.2 J2/J3 是肩—肘—腕心三角形
这里有一个容易忽略的细节:前臂不只是 L_FOREARM=115 mm。肘部还存在 D_ELBOW=52 mm 的横向偏置,固件将它们合成为等效长度:
同时定义偏置角:
于是,已知 $L_{SE}=L_{ARM}$、$L_{EW}$ 和 $L_{SW}$ 后,可由余弦定理求三角形的两个内角。本文将肩部内角记为 $\gamma$,将换算到 J3 需要的肘部角记为 $\epsilon$。
关键不在于死记某一个公式,而在于分清三种角:
- $\phi$:肩点指向腕心的方向;
- $\gamma,\epsilon$:三角形由余弦定理得到的内角;
- $\delta$:肘部横向偏置带来的固定几何修正。
2.3 辨识 $q$:看下一坐标系的 X 轴
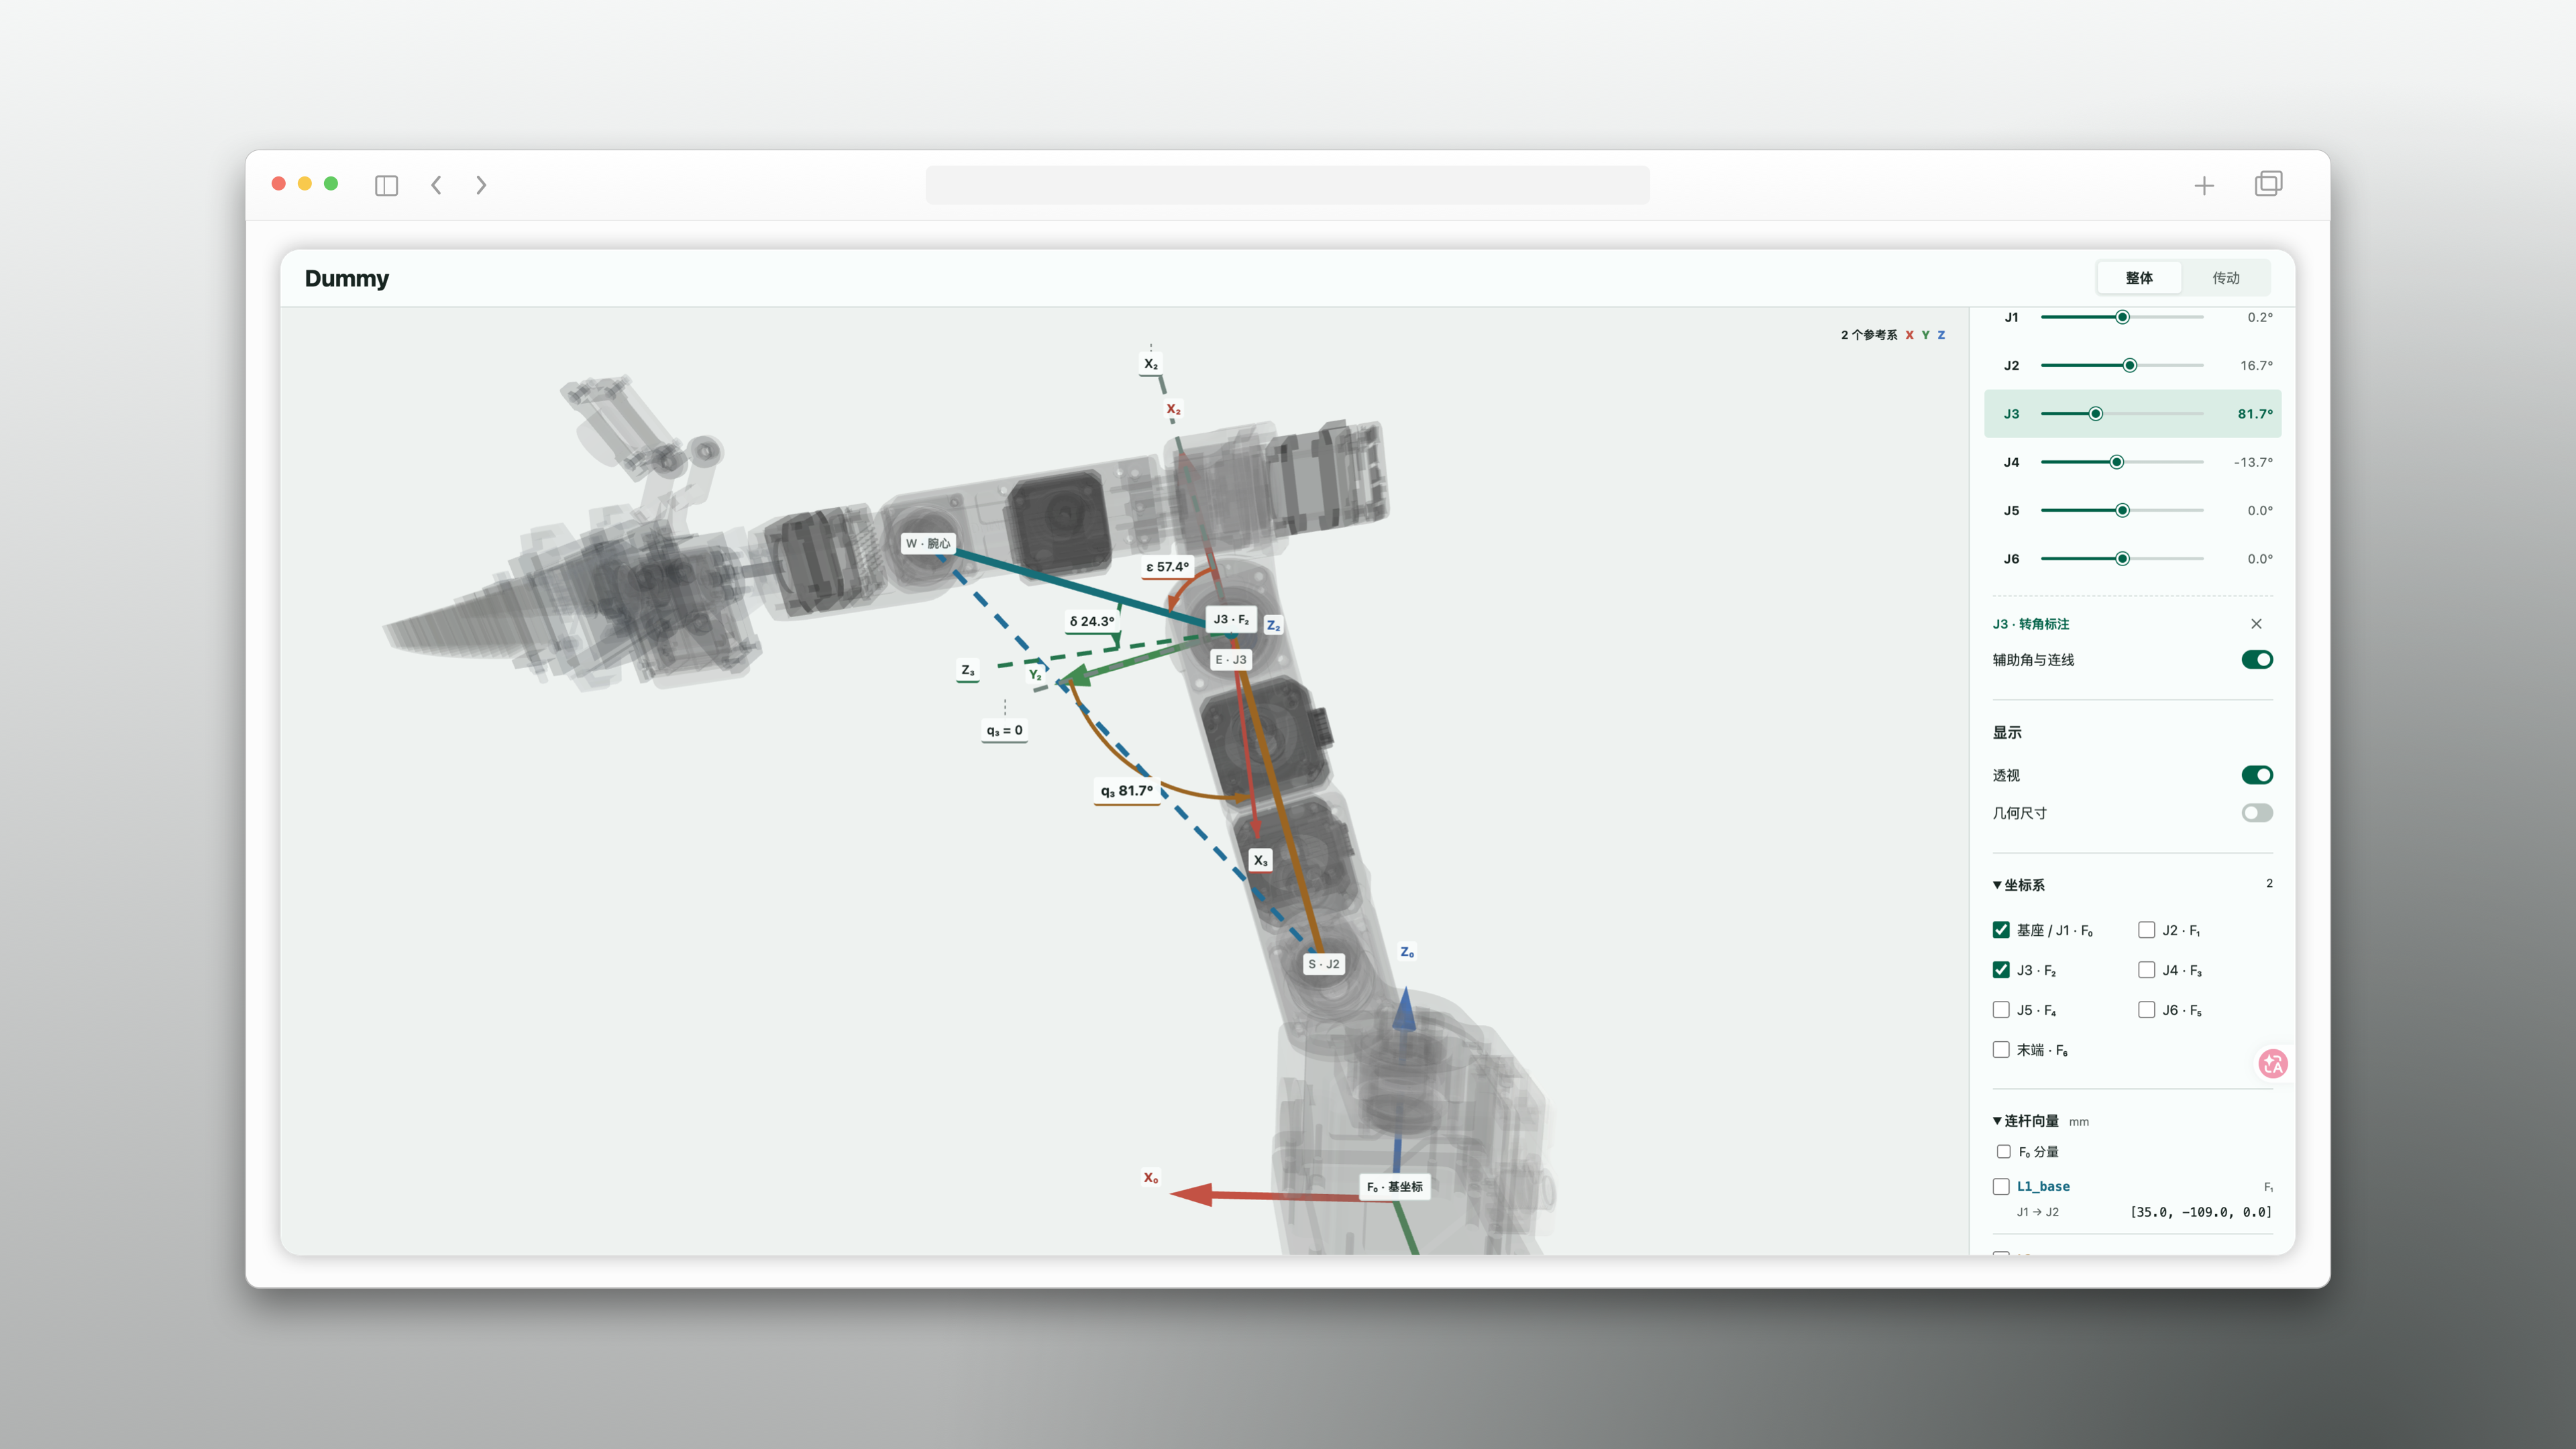
三角形的内角不是关节角本身。更直观的判断方法是:转动当前关节后,看下一个关节坐标系的 X 轴相对其零位转了多少;这个变化才是应用层的 $q$。
- 转动 J2 时,观察 $F_2$ 的 $X_2$。$X_2$ 沿上臂方向,三角形中由 $\phi$ 与 $\gamma$ 得到的方向变化,换算为 $X_2$ 相对 L 姿态的转角后,才是 $q_2$。
- 转动 J3 时,观察 $F_3$ 的 $X_3$;它是 J4 所使用的参考 X 轴。应当匹配的是 $X_3$ 的变化,而不是直接把三角形中某条前臂边的夹角当作 $q_3$。
J3 还需要特别注意 L 姿态基准:L 姿态下 $q_3=\frac{\pi}{2}$,而不是零。若三角形给出的 $X_3$ 偏转为:
则应将它加回 L 姿态原有的 $\frac{\pi}{2}$,因为其 L 姿态下 $X_3$ 就是 $\frac{\pi}{2}$ :
这正是 $q_3=\delta\pm\epsilon$ 的一支;另一种肘部构型取对应的负号。这里的 L 姿态基准,与后续将应用层 $q$ 转换为矩阵几何角 $\theta$ 时使用的 home 固定偏置,是两个不同层次的量。
三角形天然给出两种肘部构型:肘上和肘下。它们腕心位置相同,但中间连杆的姿态不同。
3. 末端姿态:J4、J5、J6
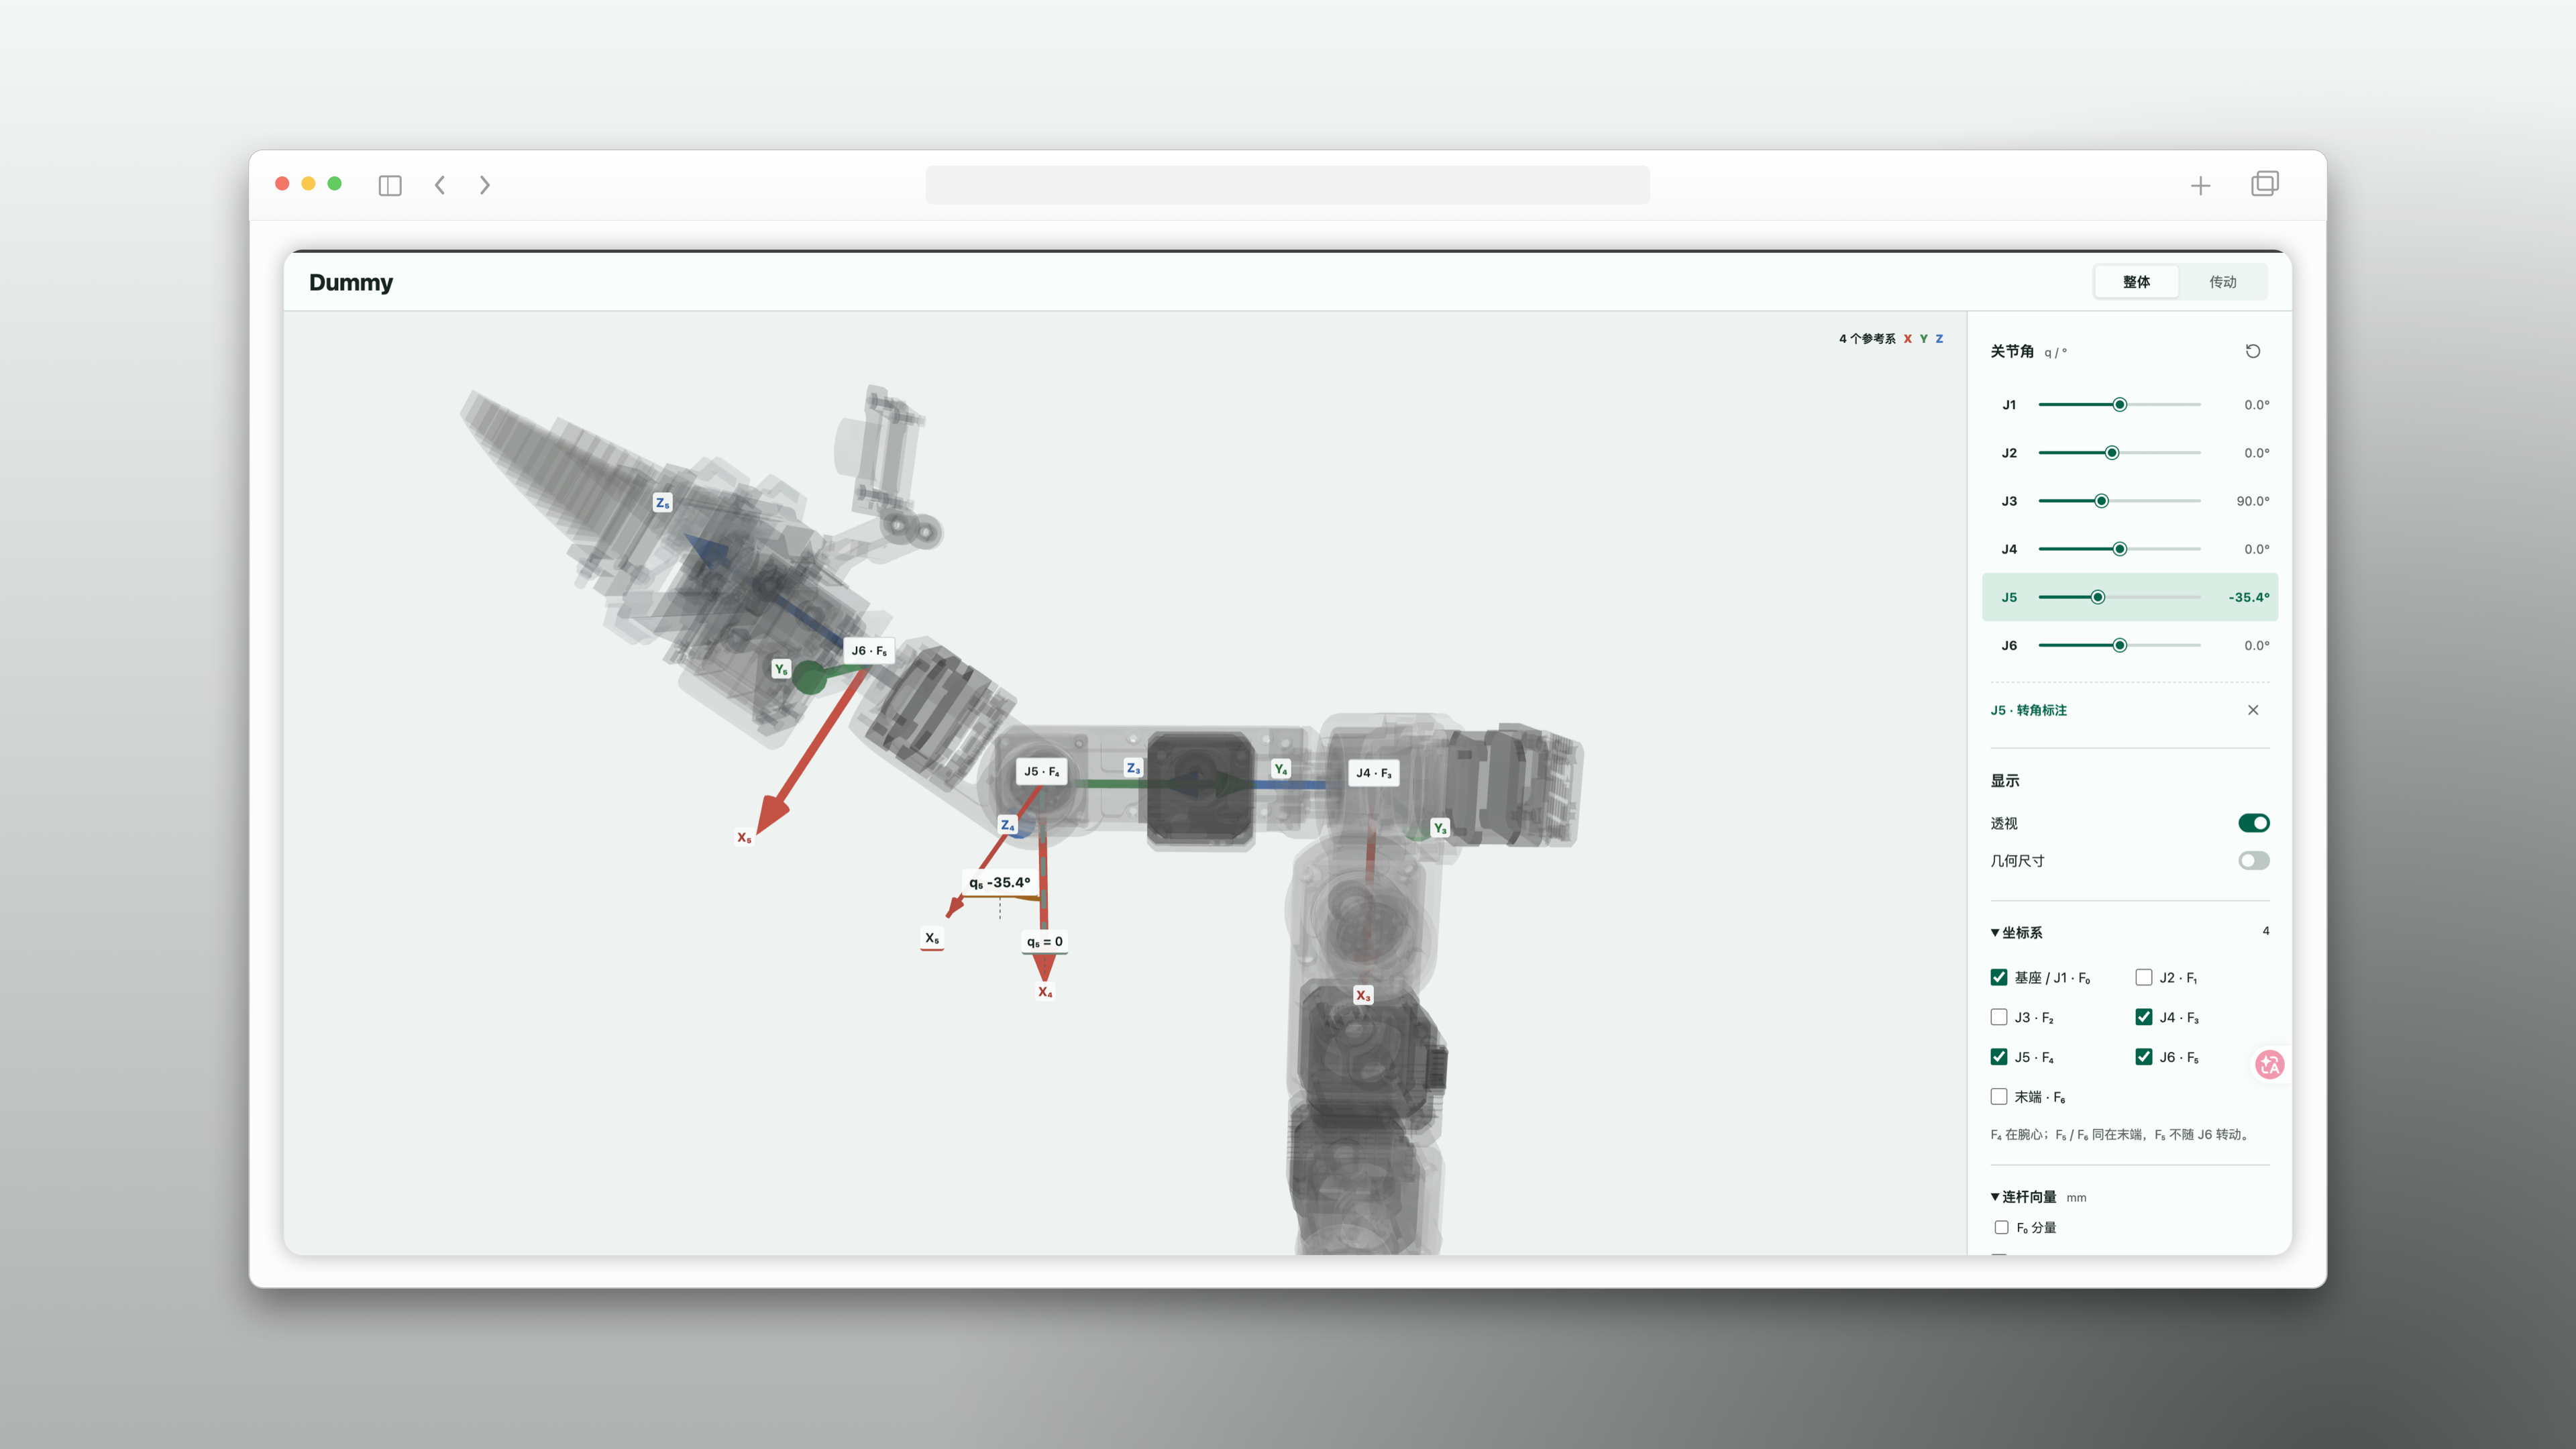
前三轴确定后,固件已经可以得到它们累计形成的朝向 ${}^{0}R_3$。目标末端朝向为 ${}^{0}R_6$,于是腕部应完成的相对旋转为:
旋转矩阵满足 $R^{-1}=R^T$,因此这里不是普通意义上的矩阵求逆,而是把目标姿态从基座系转换到 $F_3$。在固件中,这个结果叫 R36。
腕部三轴对应:
展开后,固件选择其中几个元素反求关节角:
后两式对应选取 $\sin q_5>0$ 的一支;若选取负的 $q_5$,固件会同步翻转 atan2 两个输入的符号,得到同一姿态下的另一组 $q_4,q_6$。直观地说,$q_5$ 先决定腕部是否翻转;在选定 $q_5$ 的分支后,$q_4,q_6$ 才能分别由矩阵元素确定。
4. 一个目标姿态为什么有八组逆解
同一个末端位姿通常不只对应一组关节角。Dummy 的解析逆解最多产生:
| 分支 | 数量 | 含义 |
|---|---|---|
| J1 方位 | 2 | 腕心相对基座转轴的两种朝向 |
| J2/J3 肘部构型 | 2 | 肘上、肘下 |
| J4/J5/J6 腕部构型 | 2 | 腕翻、腕不翻 |
腕部两支的关系尤其值得记住:
两组角度对应相同的末端姿态,但手腕机械结构处于不同构型。实际执行时,关节限位和当前姿态会决定保留哪一组。
5. 奇异位姿:不是不可达,而是不唯一
奇异位姿不是“逆解公式失效”,而是机构在该姿态下无法从末端位姿唯一地区分某些关节角。
5.1 J1 奇异
若腕心刚好落在 J1 转轴上:
则任何 J1 方位都会给出同一个腕心位置,$\operatorname{atan2}(0,0)$ 没有唯一的物理含义。
5.2 J2/J3 三角形退化
当上臂和等效前臂完全伸直或折叠时:
肘上、肘下两支会合并。若实机关节限位不允许到达这两个边界,日常使用时一般不会遇到它;但固件仍需处理该数学边界。
5.3 腕部奇异
当:
J4 与 J6 的转轴共线。以 $q_5=0$ 为例,姿态只与组合角有关:
此时无法单独确定 J4、J6 应各转多少,只能确定 $q_4+q_6$。例如 $(20^\circ,0^\circ,40^\circ)$ 与 $(50^\circ,0^\circ,10^\circ)$ 给出相同的腕部姿态。
6. 固件如何选择最终解
SolveIK() 生成 8 组 config 后,MoveL() 会:
- 检查六个关节是否均在角度限位内;
- 淘汰任一轴越界的候选解;
- 对余下候选,计算它与
currentJoints的最大单轴角度差; - 选择该最大差值最小的一组;
- 调用
MoveJ()下发目标。
它的选择标准不是六轴总移动量,而是:
7. MoveL() 目前并不保证 TCP 直线
名字容易让人误解。当前 MoveL() 的实际流程是:
MoveJ() 让六轴按比例同步到达,所以末端能到达目标,但中间通常走的是空间曲线,不是严格直线。
真正的笛卡尔直线运动需要进一步做路径插补:将起点到终点分成多个 TCP 中间点,对每个点连续求 IK,再按时间顺序执行。这是轨迹规划层的工作,而不只是一次逆运动学求解。